Peneliti MIT Kembangkan Kulit Sensor Fleksibel untuk Mendeteksi Gerakan dan Sentuhan dalam VR
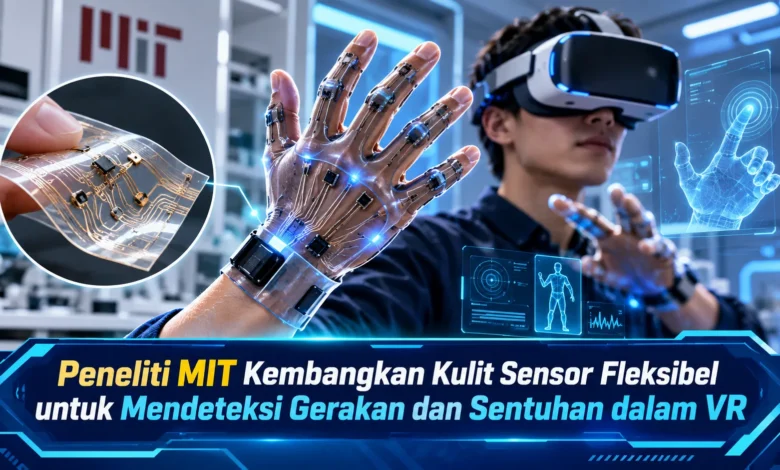
Peneliti Massachusetts Institute of Technology (MIT) mengembangkan kulit sensor fleksibel yang mampu mendeteksi perubahan bentuk, gerakan, dan respons tekanan melalui teknologi serat optik lunak. Inovasi yang diumumkan pada 8 Oktober 2026 ini menawarkan pendekatan baru untuk melacak pergerakan tubuh secara tiga dimensi tanpa mengandalkan banyak sensor kaku. Material tersebut dapat menekuk, meregang, dan mengikuti perubahan permukaan sambil menghasilkan rekonstruksi digital yang hampir berlangsung secara langsung. Perkembangan TEKNOLOGI ini berpotensi memperluas penggunaan sensor wearable dalam virtual reality (VR), permainan interaktif, rehabilitasi fisik, hingga pengendalian robot dari jarak jauh. Meski masih berupa prototipe penelitian, hasil pengujiannya menunjukkan kemampuan pengukuran yang menjanjikan.
Inovasi MIT Menghadirkan Material Sensor Gerakan yang Lentur
Tim insinyur dari Massachusetts Institute of Technology memperkenalkan hasil pengembangan lembaran sensor fleksibel yang dirancang untuk mendeteksi gerakan material secara tiga dimensi. Material sensor ini menggunakan jaringan serat optik lunak yang disusun pada bahan silikon lentur. Saat permukaan mengalami perubahan bentuk, serat optik bergerak bersama permukaan silikon. Gerakan pada serat menghasilkan variasi sinyal optik. Dengan bantuan algoritma rekonstruksi, sistem mampu membangun representasi digital tiga dimensi. Rancangan tersebut membuka peluang pengembangan perangkat wearable yang lebih lentur.
Pengembangan kulit sensor ini dikembangkan melalui kerja sama mahasiswa pascasarjana Qifan Yu dan Nina Cao bersama profesor teknik mesin Kaitlyn Becker. Temuan penelitian mereka dijelaskan dalam artikel ilmiah Advanced Intelligent Systems dengan fokus pada penginderaan bentuk menggunakan material lunak. Jika dibandingkan dengan beberapa sistem motion capture yang mengandalkan perangkat pelacak yang dipasang terpisah, lembaran MIT menggunakan serat lunak sebagai bagian dari lembaran. Keunggulan pendekatan tersebut berasal dari fleksibilitas material saat digunakan. Berkat sifat materialnya, teknologi dapat menjadi dasar perangkat pelacak gerakan tubuh untuk pemantauan pergerakan fisik.
Cara Kerja Serat Optik pada Kulit Sensor Fleksibel MIT
Teknologi yang dikembangkan para peneliti bekerja berdasarkan perubahan intensitas cahaya. Dalam teknologi serat penghantar cahaya biasa, cahaya diteruskan menggunakan bagian tengah yang bening yang dibatasi material penutup untuk mempertahankan transmisi optik. Pada penelitian terbaru ini, tim MIT mengembangkan serat dengan bagian tengah berbahan karet bening dan pembungkus dari bahan karet hitam. Kombinasi komponen elastis tersebut memungkinkan pembengkokan tanpa struktur kaca kaku. Selain itu, peneliti memodifikasi permukaan inti agar tidak seluruhnya halus. Modifikasi tekstur ini memungkinkan respons cahaya berbeda menurut arah kelengkungan.
Apabila pandu gelombang berubah arah, pola transmisi optik memberikan respons tertentu. Perubahan sinyal tersebut digunakan untuk memperkirakan kelengkungan serat. Dalam rancangan berikutnya, ilmuwan MIT menyusun beberapa serat menggunakan pola zig-zag di dalam permukaan sensor yang dapat dilenturkan. Masing-masing jalur optik menggunakan sumber pencahayaan di bagian masukan dan sensor cahaya pada ujung lainnya. Data tersebut diproses menggunakan perangkat elektronik pendukung. Setelah pengukuran diperoleh, algoritma menganalisis perubahan cahaya dari beberapa serat untuk menghasilkan rekonstruksi bentuk tiga dimensi.
Hasil Eksperimen Pengukuran Bentuk dengan Sensor Fleksibel
Untuk mengevaluasi kemampuan sensor, para peneliti MIT menggunakan beberapa metode pemeriksaan kelengkungan. Salah satu pengujian melibatkan pembengkokan sensor ke berbagai arah. Sistem pengolahan selanjutnya, menampilkan perkiraan bentuk tiga dimensi yang menyesuaikan tampilan dengan gerakan material hampir secara langsung. Respons sistem tersebut memperlihatkan potensi pemantauan bentuk untuk memvisualisasikan gerakan lembaran fleksibel. Walaupun rekonstruksi berlangsung hampir secara langsung, teknologi ini masih berada pada tahap penelitian. Dengan mempertimbangkan tahap pengembangan, kemampuan pelacakan seluruh gerakan tubuh manusia masih perlu diuji secara lebih luas.
Pengujian akurasi juga dilakukan menggunakan cetakan tiga dimensi. Dalam percobaan tersebut, lembaran sensor dipasang pada bentuk acuan yang telah disiapkan. Tim MIT selanjutnya mengevaluasi kesesuaian model virtual dengan objek acuan. Berdasarkan pengujian tersebut, sistem menghasilkan galat rekonstruksi yang lebih kecil dari 0,4 sentimeter. Dalam perbandingan yang dilaporkan, sejumlah rancangan sensor kaku sebelumnya memiliki kesalahan sekitar 1 hingga 2 sentimeter. Perbandingan tersebut memberikan indikasi ketepatan sensor fleksibel. Meski demikian, hasil pengujian tidak otomatis berlaku pada semua situasi.
Manfaat Teknologi MIT bagi Pengalaman VR yang Lebih Interaktif
Bidang penerapan yang cukup menjanjikan adalah pengembangan perangkat virtual reality. Pada teknologi pelacakan gerakan konvensional, sistem motion capture memanfaatkan komponen pelacak tertentu untuk mendeteksi perubahan posisi tubuh. Melalui kulit sensor fleksibel, deformasi lembaran dapat diterjemahkan menjadi data digital. Dalam penerapan masa depan berupa perangkat yang dikenakan, informasi tersebut mungkin mendukung interaksi fisik dengan karakter digital. Dalam skenario penggunaan mendatang, gerakan lengan pengguna dapat diterjemahkan menjadi gerakan karakter virtual. Pendekatan ini dapat memberikan pengalaman yang lebih alami. Walaupun teknologinya menjanjikan, penerapan gaming masih membutuhkan penelitian tambahan.
Selain pelacakan gerakan, teknologi sensor MIT memiliki peluang pengembangan kemampuan mendeteksi kontak. Ketika permukaan sensor menerima tekanan, struktur serat memberikan respons terhadap perubahan bentuk. Informasi tersebut dapat menjadi dasar pengembangan deteksi sentuhan. Walaupun memiliki potensi tersebut, mendeteksi tekanan bukan berarti menghasilkan sensasi sentuhan. Perangkat haptik memerlukan komponen untuk memberikan rangsangan. Dalam pengembangan aplikasi VR, kulit sensor MIT berfungsi sebagai calon sistem masukan gerakan dan kontak, bukan perangkat yang sudah mampu menghadirkan sensasi sentuhan virtual. Penjelasan tersebut memberikan gambaran realistis mengenai kemampuan prototipe.
Peluang Penggunaan Sensor Lentur dalam Pengendalian Robot
Selain aplikasi permainan interaktif, kulit sensor fleksibel MIT berpotensi mendukung rehabilitasi fisik. Dalam proses rehabilitasi, tenaga kesehatan sering mengevaluasi rentang gerak pasien. Pemeriksaan secara visual tetap dibutuhkan dalam penanganan pasien, tetapi informasi gerakan yang terdokumentasi bisa memberikan manfaat. Material fleksibel tersebut dibayangkan dapat dipasang pada lengan atau kaki untuk mengukur deformasi ketika pasien melakukan latihan. Data gerakan yang diperoleh berpotensi membantu terapis membandingkan perkembangan dari satu sesi menuju sesi berikutnya. Meski penggunaannya menjanjikan, teknologi ini belum menjadi alat medis siap pakai.
Fleksibilitas material sensor juga membuka peluang penerapan dalam pengendalian robot. Ketika manusia mengoperasikan robot dari lokasi berbeda, gerakan tubuh operator membantu menentukan tindakan robot. Jika sensor dikembangkan sebagai pakaian, perubahan bentuk dapat membantu memetakan postur tubuh. Data pergerakan yang terekam kemudian dapat dimanfaatkan oleh sistem pengendalian. Dalam kemungkinan penerapan, gerakan lengan manusia dapat menjadi referensi gerakan robot. Walaupun penggunaannya memungkinkan, dibutuhkan algoritma dan sistem robot tambahan. Untuk penerapan nyata, sensor MIT merupakan fondasi penginderaan yang masih perlu diintegrasikan.
Inovasi MIT Membuka Peluang Baru bagi Perangkat Wearable
Inovasi lembaran sensor berbasis serat optik MIT memperlihatkan perkembangan yang menjanjikan dalam teknologi pelacakan gerakan. Melalui kombinasi serat optik elastis, susunan jalur optik berliku, dan algoritma rekonstruksi, sistem berhasil melacak perubahan geometri material dengan akurasi rekonstruksi yang menunjukkan selisih kurang dari 0,4 sentimeter dalam percobaan. Temuan tersebut menawarkan potensi aplikasi dalam robotika, meskipun penyempurnaan material dan pengujian tambahan masih diperlukan. Dalam perkembangan TEKNOLOGI modern, material semacam ini berpotensi membuat interaksi digital lebih alami. Menurut Anda, apakah kulit sensor fleksibel akan menjadi bagian penting perangkat VR masa depan? Sampaikan pandangan Anda mengenai perkembangan virtual reality.